RTK e PPK
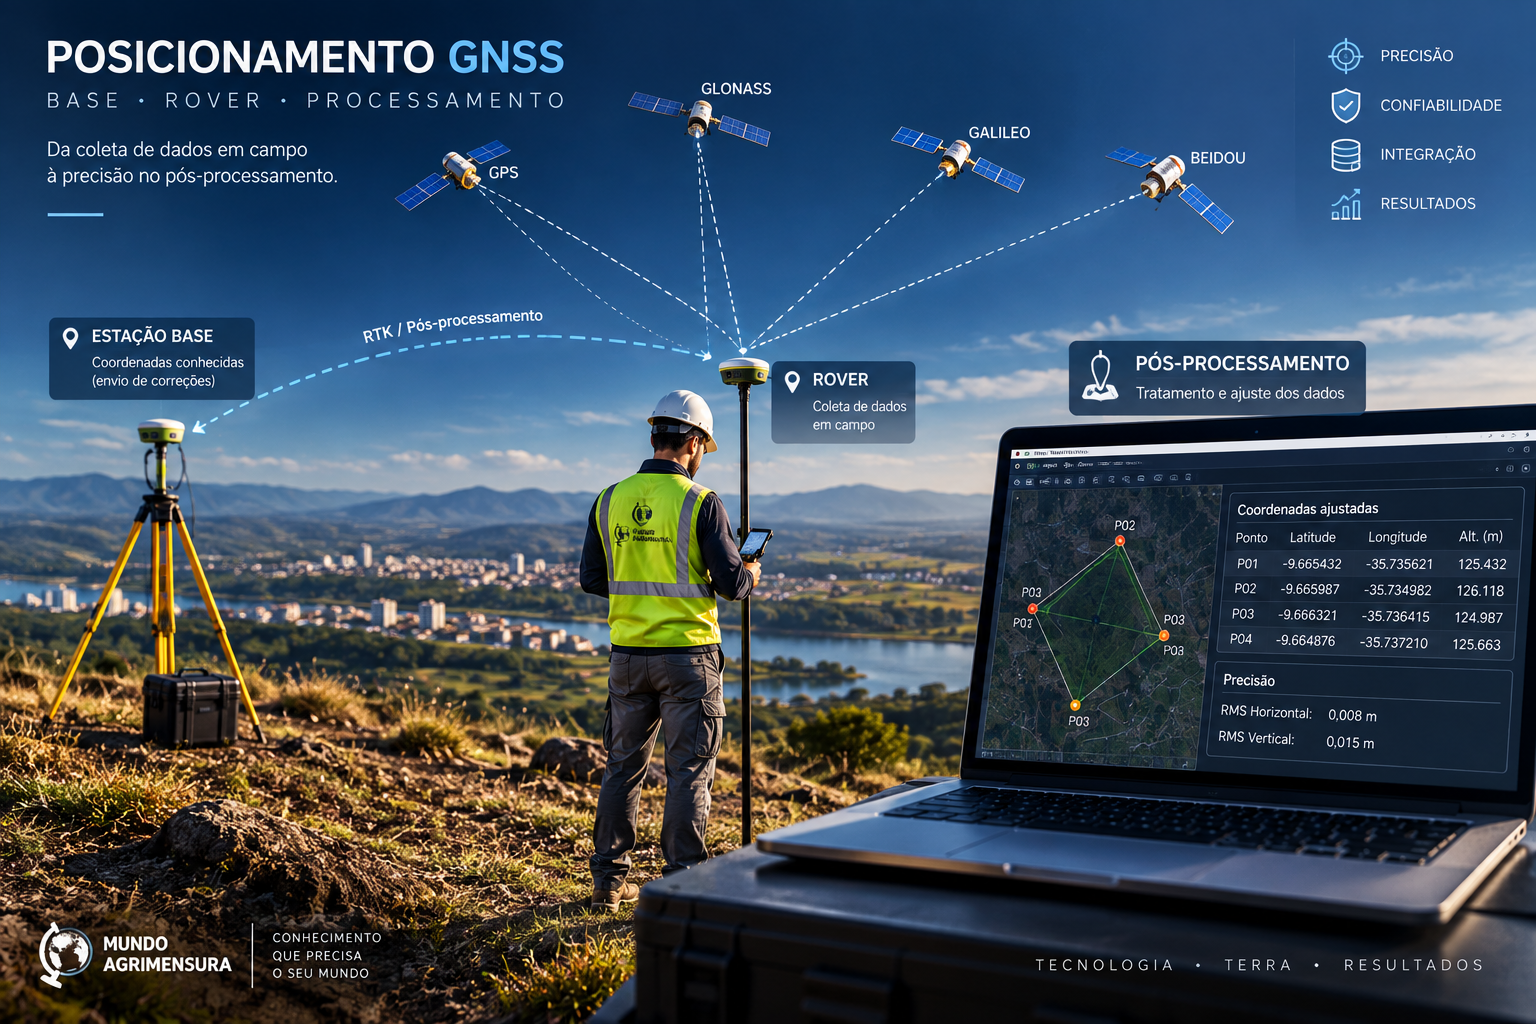
RTK e PPK são dois métodos de posicionamento GNSS cinemático de alta precisão. Ambos utilizam uma estação base e um receptor móvel; a diferença essencial está no momento em que os dados são processados.
RTK — Real Time Kinematic
O RTK é o posicionamento cinemático em tempo real. Uma estação base instalada em ponto de coordenadas conhecidas calcula as correções das observações GNSS e as transmite continuamente ao receptor móvel.
A base pode ser própria do usuário ou pertencer a uma rede de estações de referência. A comunicação ocorre por rádio ou por internet, e o rover aplica as correções no instante da medição, exibindo a coordenada já corrigida no coletor.
A qualidade é indicada pelo tipo de solução: a solução fixa significa que as ambiguidades da fase foram resolvidas, com precisão centimétrica; a solução flutuante indica que ainda não foram resolvidas, com precisão inferior e não recomendada para pontos definitivos. O controle em campo se faz observando a solução, os desvios apresentados e a repetição de pontos de verificação.
Suas aplicações típicas envolvem locação de obras, levantamentos cadastrais e situações em que a decisão precisa ser tomada no próprio campo.
PPK — Post-Processed Kinematic
O PPK é o posicionamento cinemático pós-processado. Base e rover coletam dados GNSS de forma simultânea e independente, sem qualquer comunicação entre si durante o levantamento.
O receptor base permanece estacionado registrando dados continuamente, enquanto o receptor móvel percorre os pontos ou a trajetória de interesse. Encerrado o trabalho, os arquivos de observação são reunidos em software específico.
No processamento posterior é feita a resolução das ambiguidades e o cálculo das linhas de base, com possibilidade de reprocessar, ajustar máscaras de elevação, descartar satélites problemáticos e analisar relatórios de qualidade — recursos que não existem no campo.
RTK × PPK
| Critério | RTK | PPK |
|---|---|---|
| Momento do processamento | Durante o levantamento, em tempo real. | Após o levantamento, em escritório. |
| Comunicação em campo | Necessária entre base e rover (rádio ou internet). | Dispensável; os receptores operam de forma independente. |
| Fluxo de trabalho | Coordenada obtida e conferida no próprio campo. | Coleta em campo e cálculo posterior das coordenadas. |
| Controle dos dados | Verificação imediata da solução fixa. | Reprocessamento possível, com ajuste de parâmetros. |
| Aplicações típicas | Locação, cadastro e levantamentos que exigem decisão em campo. | Voos com drone, áreas sem sinal de correção e trabalhos de precisão. |
| Limitações | Depende do enlace de comunicação e do alcance da correção. | Não há resultado imediato; erros só aparecem no processamento. |
Os dois métodos alcançam precisão equivalente quando bem executados. A escolha depende da necessidade de resultado imediato, da disponibilidade de comunicação e do grau de controle desejado sobre os dados.
Controle e qualidade
Em qualquer dos métodos, alguns fatores determinam a confiabilidade do resultado: o tipo de solução obtida, o tempo de observação em cada ponto, a geometria da constelação visível, interferências e obstruções do terreno e eventuais perdas de sinal durante o deslocamento.
O controle dos resultados se faz pela repetição de pontos, pela análise dos desvios e relatórios de processamento e pela conferência contra pontos de coordenadas conhecidas.
Aplicações
- Levantamentos topográficos
- Cadastro
- Georreferenciamento
- Fotogrametria com drones
- Levantamentos de engenharia
- Mapeamento